
ЖИ жасанды интеллект бейімделетін роботтардың эволюциясын жеделдетеді
Зерттеушілер жасанды интеллект көмегімен бірнеше минут ішінде өздігінен эволюцияланып, жаңа жағдайларға бейімделе алатын модульдік робот жасады. Бұл робототехникаға мүлде жаңа көзқарас ұсынады.
Ingenium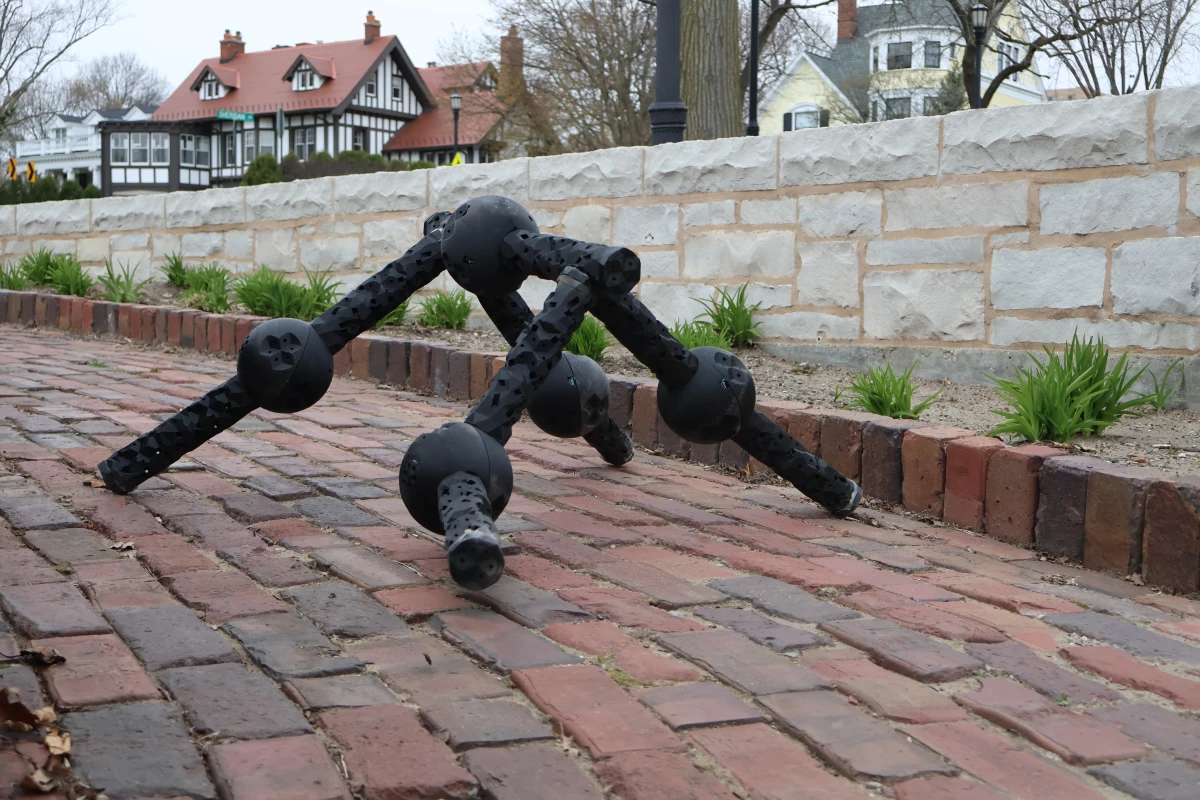
Жасанды интеллект көмегімен роботтардың эволюциясы
Табиғатта ақылды және бейімделгіш түрлердің қалыптасуы миллиондаған жылдарға созылды. Иллинойс штатындағы Солтүстік-Батыс университетінің зерттеушілері бұл процесті жеделдету үшін жасанды интеллектті пайдаланып, бірнеше минут ішінде жоғары бейімделгіштік пен төзімділікке ие робот жасады.
Дәстүрлі робототехниканың мәселелері
Әдетте роботтар нақты тапсырмаларды орындау үшін қатаң анықталған жағдайларда жобаланады. Мысалы, қоймадағы роботтар тегіс беттерде тиімді қозғалады, ал ит-роботтар баспалдақтан өте алады. Бірақ мұндай құрылғылар алдын ала белгіленген сценарийлерден тыс жағдайда жиі тиімсіз болып қалады. Тіпті далада жұмыс істеуге арналған роботтар да күтпеген кедергілерге немесе бір бөлігінің істен шығуына тап болуы мүмкін.
Бейімделудің жаңа тәсілі
Зерттеушілер роботтарды нақты тапсырмаларға арнап жобалаудың орнына, жағдайға қарай қайта құралып, қозғалысын өзгерте алатын модульдік құрылым жасады. Бұл робот бірнеше модульден тұрады, олар конструктор бөлшектеріне ұқсайды және әрқайсысы өз аккумуляторы, моторы мен есептеу блогымен жабдықталған. Модульдер түрлі конфигурацияда біріге алады, ал әр модуль жеке өзі домалап, айналып немесе секіре алады.
Жұмыс принципі мен құрылым ерекшеліктері
Біріккен модульдер кіріктірілген компьютерлер арқылы деректер алмасады, бұл бүкіл құрылымға күрделі қозғалыстарды орындауға мүмкіндік береді: секіру, еңбектеу, домалау және иілу. Робот тіпті бір модулі зақымданса немесе ажыратылса да қозғалысын жалғастыра алады, бұл оның сынуға төзімділігін арттырады.
Жобалаудағы жасанды интеллекттің рөлі
Дәстүрлі тәсілде инженерлер тірі ағзалардың қозғалысын немесе бар технологияларды қайталаса, бұл жобада жасанды интеллектке құрылыс блоктары беріліп, ең тиімді қозғалыс тәсілін табу тапсырылды. Компьютерлік симуляцияда ЖИ мыңдаған конфигурация нұсқаларын жасап, оларды түрлі виртуалды ортада сынады. Ең сәтті конструкциялар сақталып, тиімсіздері жойылды. Бірнеше эволюциялық ұрпақтан кейін ең тиімді нұсқалар таңдалып, нақты роботтарда іске асырылды.
Сынақтар мен болашағы
Далалық сынақтар кезінде робот шөп, қиыршық тас және балшық сияқты күрделі беттерден сәтті өтті. Бір модульдің жоғалуы толық тоқтауға әкелмеді — қалған бөліктер негізгі тапсырманы орындауды жалғастырды. Әр модуль ажыратылғанда жеке агент ретінде жұмыс істей алады.
Зерттеушілер бұл — симуляциядан тыс, нақты жағдайда сыналған алғашқы эволюциялық робот екенін атап өтті.
Қазіргі жағдайы мен даму перспективалары
Қазіргі уақытта технология дамудың ерте кезеңінде. Роботта сыртқы сенсорлар жоқ, ол кедергілерді көрмейді және қоршаған ортаның картасын құрмайды, қозғалысы баяу әрі ебедейсіз. Негізгі интеллектуалдық функция модульдердің өз орнын және күйін анықтауға бағытталған. Соған қарамастан, жоба тіршілік етуге және бейімделуге қабілетті роботтарды жасаудың жаңа тәсілін көрсетеді.
Эволюциялық роботтар: анықтама
Эволюциялық роботтар — бұл машиналарды жобалауда жасанды интеллект негізіндегі эволюциялық алгоритмдер, яғни табиғи сұрыптауды имитациялайтын тәсіл қолданылатын бағыт. Тікелей жобалаудың орнына инженерлер эволюция ережелерін белгілеп, робот жасау процесін цифрлық эволюцияға айналдырады.
Қорытынды
Жасалған робот әзірге жоғары практикалық пайдаға ие болмаса да, жоба инженерияға деген көзқарасты өзгертуді мақсат етеді және эволюциялық принциптерге негізделген технологиялардың әлеуетін көрсетеді. Зерттеу Proceedings of the National Academy of Sciences журналында жарияланды.