
Сперматозоидтердегі биороботтар: бедеулікті емдеуге бағытталған қадам
Ғалымдар сперматозоидтарға негізделген, магнитті нанобөлшектермен қапталған биогибрид микророботтар жасап шығарды және алғаш рет олардың қозғалысын анатомиялық модель ішінде рентген көмегімен бақылап шықты. Бұл технология дәрі-дәрмектерді мақсатты жеткізу мен бедеулікті емдеуге жаңа мүмкіндіктер ашады, алайда әзірге зерттеудің бастапқы кезеңінде тұр.
Ingenium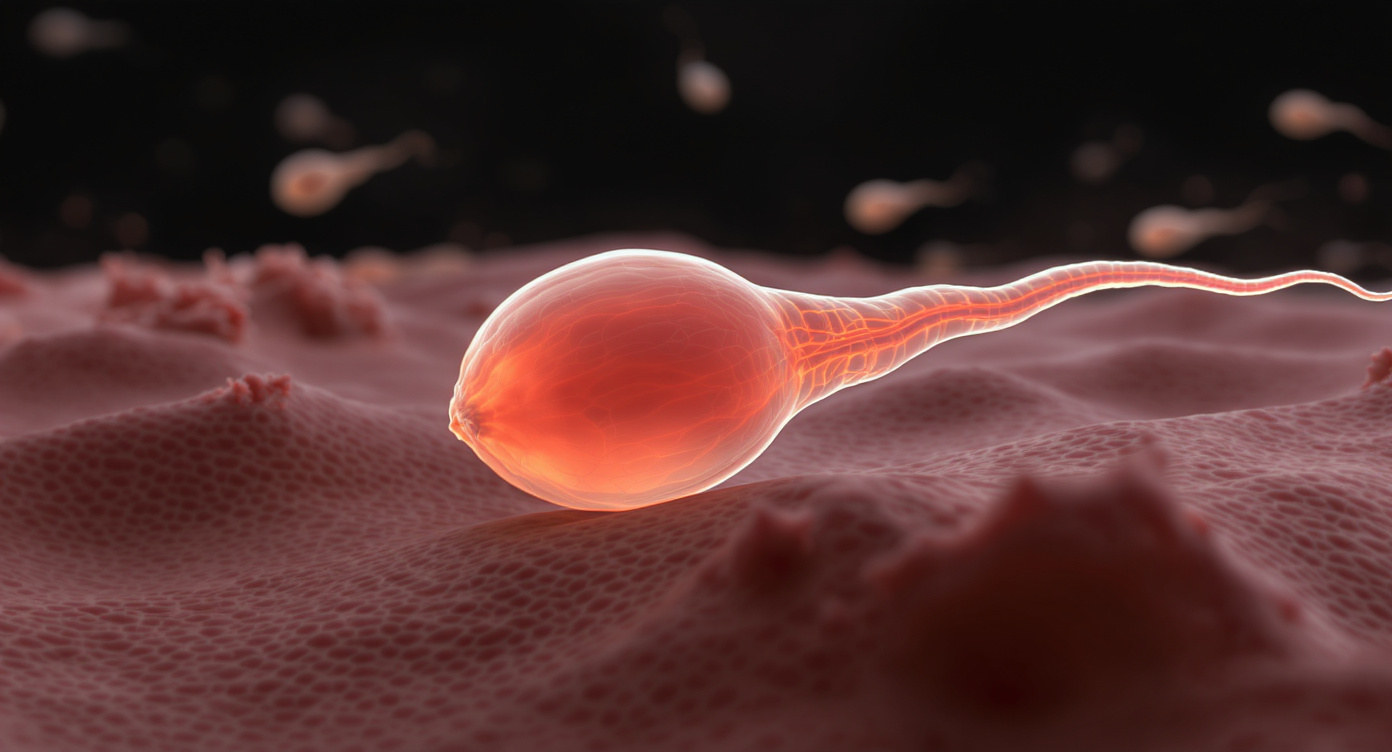
Зерттеушілер сперматозоидтарды магнитті нанобөлшектермен қаптау арқылы биогибридті микророботтар жасады. Бұл ерекше «киборгтар» магнит өрістерінің көмегімен басқарылады, ал олардың қозғалысын алғаш рет адамның анатомиялық моделінің ішінде рентген әдісімен бақылау мүмкін болды. Мұндай тәсіл бедеулікті емдеу мен дәрі-дәрмекті мақсатты жеткізудің жаңа мүмкіндіктерін ашады.
Неліктен сперматозоидтар?
Сперматозоидтар табиғи ерекше қасиеттерге ие: олар жылдам әрі тиімді жүзушілер, әйелдің репродуктивті жүйесінің күрделі ортасында бағдарлана алады. Осы қабілеттерінің арқасында олар дәрі-дәрмек жеткізуге немесе ағза ішінде басқа да міндеттерді орындауға қабілетті медициналық микророботтардың болашағы зор биологиялық негізі ретінде қарастырылады.
Басты мәселе — көрінбеушілік
Алайда сперматозоидтарды микроробот ретінде пайдаланудағы негізгі кедергі — оларды стандартты инвазивті емес визуализация әдістерімен көру мүмкін еместігі. Кішкентай өлшемі, төмен тығыздығы және рентген сәулелеріне дерлік толықтай мөлдірлігі олардың қозғалысын ағза ішінде бақылауға мүмкіндік бермейді. Қолданыстағы оптикалық әдістер не хирургиялық араласуды талап етеді, не терең ене алмайды, бұл адам ағзасындағы процестерді зерттеуге жарамайды.
Шешім: магнитті нанобөлшектер мен рентген
Нидерланды мен Канада ғалымдары бұл мәселенің шешімін ұсынды, нәтижелері npj Robotics журналында жарияланды. Микророботтардың негізі ретінде өлі бұқа сперматозоидтары қолданылды. Алдымен жасушалар кластерлерге біріктірілді, кейін олар электростатикалық өздігінен жиналу арқылы темір оксидінің нанобөлшектерімен қапталды — бөлшектер өздігінен сперматозоидтардың бетіне жабысады. Нанобөлшектер екі қызмет атқарады: кластерлерді сыртқы магнит өрістеріне сезімтал етеді және рентген сәулесін сіңіре алатындай тығыздық береді.
Дайын микророботтар сұйықтықпен толтырылған, 3D-принтерде басып шығарылған әйелдің репродуктивті жүйесінің анатомиялық моделіне орналастырылды.
Басқару және бақылау
Роботтарды басқару үшін тұрақты магниті бар роботтандырылған манипулятор қолданылды, ол айналмалы магнит өрісін жасайды. Бұл өріс кластерлерді модельдің ішкі беттері бойымен домалатуға мәжбүрледі. Алғаш рет биороботтардың қозғалысын бір уақытта басқару және рентгендік флюороскопия арқылы нақты уақыт режимінде бақылау мүмкін болды.
Сынақ нәтижелері
Эксперименттер барысында микророботтар жоғары басқарылу қабілетін көрсетті. Оларды модель бойынша — жатыр мойнынан қуысы арқылы оң немесе сол жатыр түтігіне дейін — сәтті алып өтті. Барлық жол 50 секундтан аз уақыт алды. Қозғалыс жылдамдығы магнит өрісінің айналу жиілігіне байланысты болды: жиілік 2-ден 10 герцке дейін артқанда орташа жылдамдық 8–12 мм/с-қа жетті. Алайда жиілікті одан әрі арттыру кластерлердің ұсақ бөліктерге ыдырауына әкелді.
Магнитті нанобөлшектердің үш концентрациясы сыналды: 1, 2 және 3 мг/мл. Барлығы сенімді басқару мен рентген арқылы анық визуализация үшін жеткілікті болды. Сондай-ақ роботтардың биосәйкестігі тексерілді: кластерлер адам эндометрий жасушаларының культурасына 72 сағат бойы әсер етті, және тесттер айтарлықтай уыттылықтың жоқтығын көрсетті — жасушалардың өміршеңдігі 74–88% деңгейінде сақталды.
Болашағы мен шектеулері
Бұл жұмыс сперматозоидтар негізіндегі ағза ішінде басқарылатын және көрінетін биороботтарды жасау мүмкіндігін көрсетті. Болашақта мұндай технология жатыр мен жатыр түтігі ауруларын, мысалы, эндометриоз, миома немесе қатерлі ісік сияқты сырқаттарды емдеуге арналған дәрі-дәрмекті мақсатты жеткізудің жаңа әдістерін дамытуға жол ашуы мүмкін.
Дегенмен, технология әлі даму сатысының басында және клиникалық қолдануға дейін әлі алыс. Эксперименттер тек қатты пластиктен жасалған модельде жүргізілді, ол тек анатомияны имитациялайды, бірақ тірі ағзаның жұмсақ тіндері, сұйықтық ағыстары мен иммундық жүйесі сияқты күрделі ортасын қайталамайды. Сонымен қатар, қозғалыс кезінде кластерлердің ыдырауы — маңызды мәселе, сондықтан мұндай роботтармен ауруларды нақты емдеу туралы айту әзірге ерте.