
Дрондар бұтақтарға жанасу арқылы қонуды үйреніп жатыр
Делфт технологиялық университетінің зерттеушілері тактильді сенсорлар арқылы шектеулі көрінетін жағдайда да ағаш бұтақтарына қауіпсіз қона алатын дрон жасап шығарды. Бұл жаңа тәсіл визуалды жүйелерді толықтырып, табиғатты артық шу мен энергия шығынынсыз бақылауға мүмкіндік береді.
Ingenium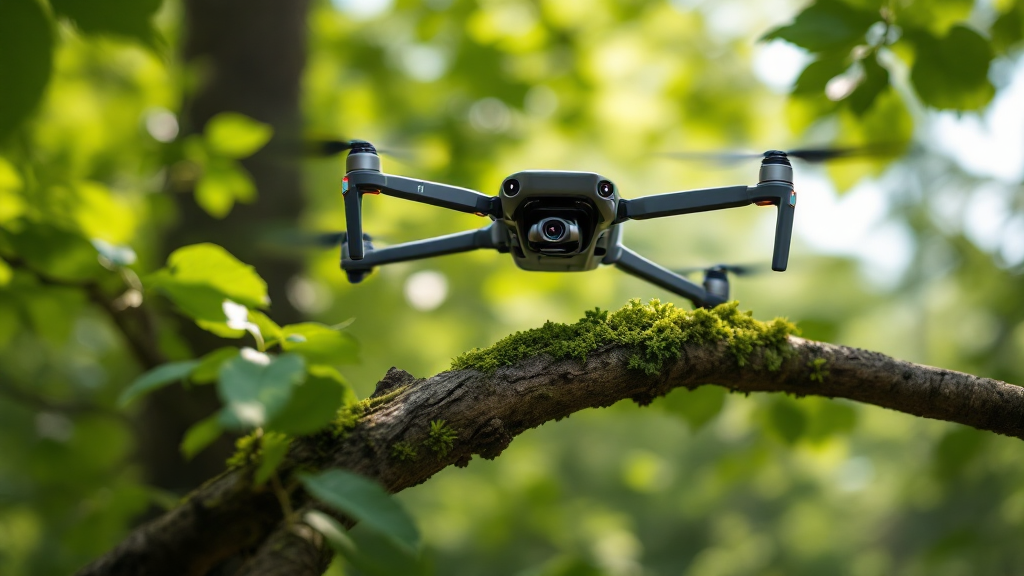
Ұшқышсыз ұшу аппараттары әртүрлі салаларда, соның ішінде әскери мақсаттар мен экологиялық зерттеулерде кеңінен қолданылады. Алайда дрондардың, әсіресе қолайсыз ауа райында, қауіпсіз қонуын қамтамасыз ету әлі де ең күрделі міндеттердің бірі болып қала береді.
Дрондарды қондырудағы қиындықтар
Жабайы табиғатты бақылау үшін дрондар жануарларды үркітпеу үшін олардың қасында көзге түспей, дыбыссыз ұшуы қажет. Дронды ауада қалдыру әрдайым мүмкін емес, себебі бұл аккумуляторды тез тауысып, қатты шу шығарады. Дронды ағаш бұтағына қондыру бұл мәселені шешуі мүмкін еді, бірақ мұндай функцияны техникалық тұрғыдан іске асыру оңай емес.
Бұған дейін табиғаттан шабыт алған түрлі шешімдер ұсынылған: мысықтың тырнағына ұқсас тырнақтары бар немесе ұшқыш тиіннің қанатына ұқсас мембраналары бар дрондар қону жылдамдығын азайту үшін жасалған. Дегенмен, дронның бұтаққа дәл қонуы мәселесі шешілмеген күйінде қалды.
Көру жүйелерінің шектеулері
Көп жағдайда дрондар қону орнын анықтау үшін камераларды пайдаланады. Алайда орманда камераның көру аймағы бұтақтар мен жапырақтармен шектелуі мүмкін, бұл бұтақтың нақты орнын анықтауды қиындатады.
Жаңа тәсіл: тактильді сенсорлар
Делфт технологиялық университетінің зерттеушілері бұтаққа қона алатын, тактильді сезімдерді қолданатын жаңа дрон прототипін жасады. Бұл прототип үш икемді "саусақпен" жабдықталған, әр саусақ үш секциядан тұрады, бұл жанасу аймағын ұлғайтып, бұтақты орап алуға мүмкіндік береді.
Әр саусақта жұмсақ силикон қабықшасына салынған үш тактильді датчик бар. Бұтаққа тигенде датчик электрлік сигнал береді, бұл жанасу фактісін тіркейді. Тоғыз датчиктің қайсысы іске қосылғанын біле отырып, дрон бұтақтың орнын, өлшемін және бағытын анықтай алады — бұл адамның көзі жұмулы күйде затты сипап анықтауына ұқсайды.
Қону процесі
Алдымен дрон камера арқылы бұтақтың алдын ала орнын анықтайды. Бұтаққа жақындаған сайын, ол саусақтарымен бұтақты сипалап, физикалық жанасу орнағанша іздейді. Осыдан кейін дрон ұстау орнын түзетіп, саусақтарымен бұтақты орап, оларды серіппелердің көмегімен бекітеді. Бұл дронға қосымша энергия жұмсамай, тұрақты қалыпта тұруға мүмкіндік береді.
Сынақ нәтижелері
Жүйені сынау барысында дрон бұтаққа 99%-дан астам жағдайда сәтті қона алды. Тіпті бұтақтың орнын анықтауда 60 см-ге дейін қателік кеткенде де, дрон түзетіліп, қауіпсіз қонуға қол жеткізді.
Жаңалықтың маңызы
Жобаның мақсаты — камераларды толық алмастыру емес, визуалды жүйелерді тактильді датчиктермен толықтыру, әсіресе визуалды ақпарат жеткіліксіз немесе сенімсіз болған жағдайда.
Зерттеу Nature npj Robotics журналында жарияланды.